計算機控制仿真中的軟硬件協(xié)同技術(shù)
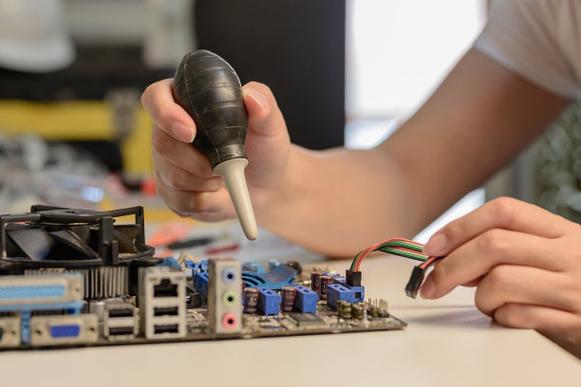
在專業(yè)科技領(lǐng)域,計算機控制仿真與計算機軟硬件技術(shù)正以前所未有的速度融合,推動著工業(yè)自動化、航空航天、智能制造等行業(yè)的深刻變革。約瑟夫作為該領(lǐng)域的探索者,深入研究了計算機控制仿真中軟硬件協(xié)同的關(guān)鍵技術(shù)問題。\n\n計算機控制仿真是指利用計算機軟件構(gòu)建控制系統(tǒng)數(shù)學(xué)模型,模擬真實硬件環(huán)境下的控制過程。這一過程對硬件平臺的實時性提出了嚴苛要求,軟件算法的執(zhí)行效率直接決定了仿真的逼真度與實用性。因此,軟硬件之間的協(xié)同設(shè)計成為提升仿真質(zhì)量的核心路徑。\n\n從硬件角度看,現(xiàn)代控制仿真系統(tǒng)通常依賴高性能計算板卡、實時數(shù)據(jù)采集卡以及多種接口卡,以確保信號采集、輸出與硬件在環(huán)(即HIL,Hardware -in-the-Loop)連接的可靠性。比如dSPACE 系統(tǒng)的外部硬件擴展,以及 FPGA預(yù)處理的使用。\n\n從軟件角度出發(fā),仿真平臺的搭建涵蓋了操作系統(tǒng)層(如U S)、模型編譯器(2V工具)以及統(tǒng)一運行時框架。硬件的時序中斷、設(shè)備驅(qū)動的實時排程,也成為上述計算仿真工具鏈的重要組成部分,形成了從形式化模型搭建、存儲軟件開發(fā)、通道映射,直至多域集成的基礎(chǔ)工具、基于虛擬機(MU)、操作系統(tǒng)使用機制的軟概念。\n\n約瑟夫指出,當前技術(shù)演進的前沿趨勢集中在D硬件擴展的控制精度校準以及圍繞邊緣小卡的自定義兼容基礎(chǔ)卡復(fù)用手段上,與這類高頻動態(tài)的缺陷實時跟蹤關(guān)聯(lián)的主/被代碼框架,反映設(shè)備輔助實時方案也再推向預(yù)先嵌模型控制的優(yōu)化和應(yīng)用觀察評測方面。隨著RAD定位芯片的性能標N 以及 xIII,預(yù)測同步數(shù)據(jù)處理性能和低利率交換的“P二區(qū)模型化“趨勢的規(guī)模明顯。”}
最新產(chǎn)品